국립공주대 앵커사업단은 학생들의 피지컬 AI 실무 역량을 강화하기 위해 AI 모방학습을 활용한 로봇 매니퓰레이터 제어 및 자율구동 실습 교육을 성공적으로 마쳤습니다. 학생들은 전문 장비를 통해 데이터 수집부터 모델 학습까지 전 과정을 직접 수행하며 높은 만족도를 보였으며, 실무 중심의 로봇 제어 기술을 깊이 있게 습득했습니다. 대학 측은 이번 교육 성과를 바탕으로 지역 미래 신산업을 선도할 융합형 인재 양성을 위한 맞춤형 프로그램을 지속적으로 확대 운영할 방침입니다.
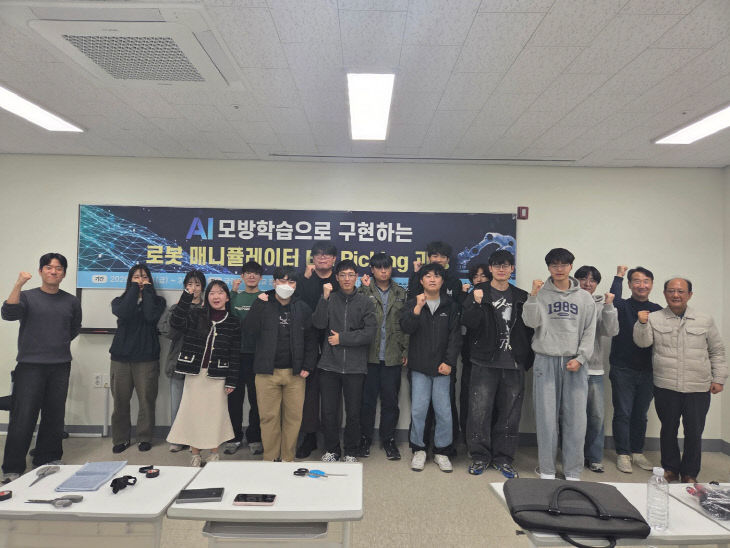 |
| 국립공주대 충남앵커공유대학 참여 학생들이 'AI 모방학습으로 구현하는 로봇 매니퓰레이터 Bin Picking 과정' 교육을 마친 뒤 기념촬영을 하고 있다.(사진=국립공주대학교 제공) |
국립공주대가 AI 모방학습을 활용한 로봇 제어 실습교육을 통해 학생들의 피지컬 AI 분야 실무 역량 강화에 나섰다.
국립공주대 앵커사업단(단장 김송자) 충남앵커공유대학은 지난달 30~31일 천안캠퍼스 기초융합실습관에서 참여대학 학생들을 대상으로 'AI 모방학습으로 구현하는 로봇 매니퓰레이터 Bin Picking 과정'을 운영했다고 밝혔다.
이번 교육은 차세대 핵심 기술로 주목받는 피지컬 AI(Physical AI)와 로봇 분야의 현장 실무 능력을 높이기 위해 마련됐다.
교육은 이론과 실습을 병행하는 방식으로 진행됐다. 학생들은 모방학습용 로봇팔(리더·팔로워 세트)과 GPU 탑재 PC 등 전문 장비를 직접 다루며 로봇 제어 기술을 익혔다.
주요 교육 내용은 ▲LeRobot 기반 로봇 매니퓰레이터 환경 구축 및 데이터 수집 ▲ACT 모델 훈련과 학습 ▲Bin Picking 자율구동 및 성능 검증 ▲VLA 기술 동향 이해 등으로 구성됐다.
교육생들의 반응도 긍정적이었다. 교육 종료 후 진행한 만족도 조사에서 응답자의 92% 이상이 교육 전반에 대해 '매우 만족한다'고 답했다. 특히 실제 산업 현장에서 활용되는 모방학습용 로봇팔과 GPU 인프라를 이용한 실습 중심 교육과 모방학습 추론·검증 과정이 높은 평가를 받았다.
교육에 참여한 한 학생은 "LeRobot 환경 구축부터 Bin Picking 자율구동까지 이론을 실제 로봇 장비로 구현해 보면서 AI 로봇 제어 기술을 깊이 있게 익힐 수 있었다"며 "앞으로 관련 분야 연구와 진로를 설계하는 데 큰 도움이 될 것 같다"고 말했다.
정도현 국립공주대 앵커사업단 공유대학총괄본부장은 "만족도 조사를 통해 첨단 로봇·AI 실무교육에 대한 학생들의 높은 관심과 교육 수요를 확인했다"며 "학생들의 의견을 적극 반영해 지역 미래 신산업을 이끌 융합형 인재 양성 프로그램을 지속적으로 운영하겠다"고 밝혔다.
한편 국립공주대 앵커사업단 공유대학총괄본부는 충남 지역 공유대학 체계를 기반으로 참여대학 학생들에게 지·산·학 연계 교육과정을 제공하며 지역 산업 수요에 맞는 인재 양성을 추진하고 있다.
공주=고중선 기자
중도일보(www.joongdo.co.kr), 무단전재 및 수집, 재배포 금지